Model Uncertainty와 Robustness · 학습
실행 조건
MATLAB · Control System Toolbox
이번에 배울 내용
한 모델에서 설계한 제어기를 여러 실제 모델과 지연 조건에 적용해 성능이 나빠지는 지점을 찾습니다.
명목 모델과 실제 모델
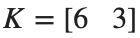
Plant는 이며, State Feedback Gain은 로 고정합니다. 질량 , 감쇠 , 강성 의 모든 조합을 사용하므로 검사할 모델은 개입니다.
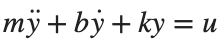
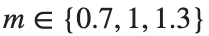
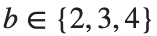
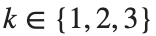

안정성과 성능을 따로 보기
각 모델의 Pole로 안정성을 판단하고, Step Response에서 Steady State 오차와 Settling Time을 비교합니다. 27개 조합의 성능 표는 선택한 값들에서의 결과입니다.
입력 지연과 포화를 적용하기 전 선형 모델의 안정성은 Characteristic Polynomial 로 판단할 수 있습니다. 2차 다항식의 세 계수가 모두 양수이면 Pole의 실수부는 음수입니다. 주어진 구간에서는 세 계수가 모두 양수이므로 구간 전체에서 안정합니다.
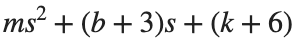

응답 속도와 오차는 매개변수에 따라 달라집니다.
MATLAB으로 같은 설계 확인하기
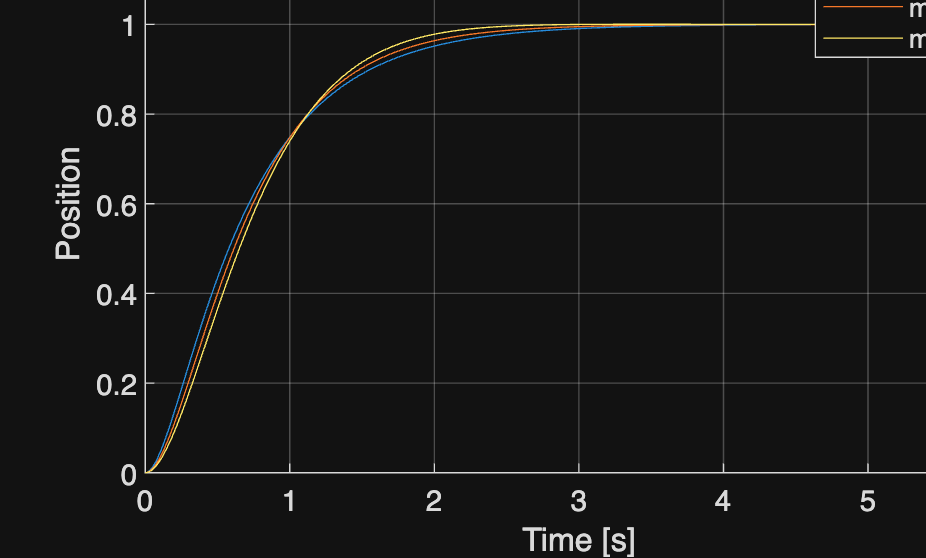
설계한 Gain을 고정하고 Plant의 질량·감쇠·강성만 바꿉니다. 각 조합의 Pole은 안정성을, 응답 곡선은 Overshoot와 Settling Time의 변화를 보여줍니다.
질량이 달라진 실제 시스템
같은 제어기를 유지하고 질량만 바꾸어 Pole과 Time Response의 차이를 비교합니다.
%% Worked example
A0=[0 1;-2 -3]; B0=[0;1]; C=[1 0]; K=place(A0,B0,[-2 -4]); N=8;
t=linspace(0,6,1201)'; figure; hold on
for m=[.7 1 1.3]
A=[0 1;-2/m -3/m]; B=[0;1/m]; p=eig(A-B*K);
y=lsim(ss(A-B*K,B*N,C,0),ones(size(t)),t);
fprintf('mass %.2f\n',m); disp(p); plot(t,y,'DisplayName',sprintf('m=%g',m));
end
xlabel('Time [s]'); ylabel('Position'); legend; grid on